


Stepper Motor hoạt động như thế nào cách thức vận hành ra sao? Cùng chuyên gia Intmech đi khám phá cấu tạo động cơ bước, nguyên lý hoạt động, các chế độ microstep, ưu nhược điểm và ứng dụng thực tế.
1. Stepper Motor là gì? Định nghĩa và đặc tính cơ bản
Trước khi đi sâu vào tìm hiểu Stepper Motor hoạt động như thế nào, chúng ta cần nắm rõ bản chất của nó. Stepper Motor không giống như các động cơ điện thông thường chỉ quay liên tục khi có điện. Nó là một cỗ máy của sự chính xác và kiểm soát. Hiểu được định nghĩa và lịch sử sẽ cung cấp nền tảng vững chắc để chúng ta khám phá mọi khía cạnh phức tạp hơn của động cơ bước.
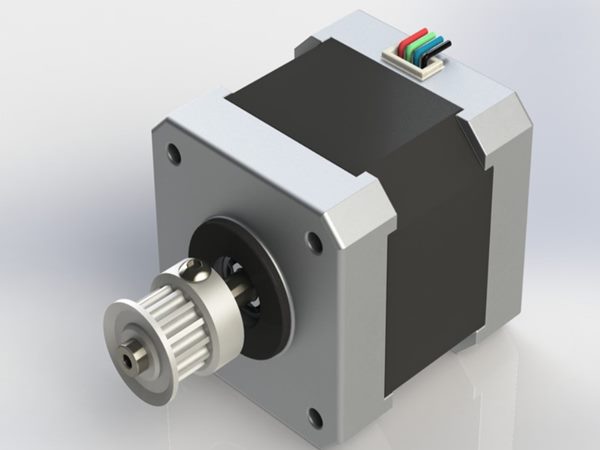
Về bản chất, Stepper Motor là một loại động cơ điện một chiều không chổi than (brushless DC Motor), được thiết kế để quay theo từng “bước” rời rạc và chính xác. Thay vì quay liên tục, trục của nó di chuyển đến một loạt các vị trí góc cố định khi được cung cấp các tín hiệu điều khiển phù hợp. Ưu điểm nổi bật nhất của nó so với các loại Motor khác chính là khả năng kiểm soát vị trí chính xác trong một hệ thống “vòng hở” (open-loop), nghĩa là nó có thể xác định vị trí mà không cần đến một cảm biến phản hồi (encoder) – mặc dù vẫn có thể trang bị thêm để tăng độ tin cậy.
Mặc dù được phổ biến rộng rãi trong vài thập kỷ gần đây, các nguyên mẫu đầu tiên của động cơ bước đã xuất hiện từ những năm 1920. Sự phát triển vượt bậc của công nghệ vi điều khiển và điện tử công suất đã đưa Stepper Motor trở thành một linh kiện không thể thiếu trong kỷ nguyên số. Ngày nay, vị trí của Stepper Motor trong các hệ thống tự động hóa là vô cùng quan trọng, đặc biệt trong các ứng dụng yêu cầu độ chính xác cao, chi phí hợp lý và sự đơn giản trong điều khiển.
2. Cấu tạo chi tiết của Stepper Motor (Động cơ bước)
Để thực sự hiểu được Stepper Motor hoạt động như thế nào, chúng ta phải tháo rời nó ra (theo nghĩa bóng) và xem xét từng bộ phận cấu thành. Cấu tạo động cơ bước là sự kết hợp hài hòa giữa phần điện, phần từ và phần cơ khí chính xác.
Mỗi thành phần trong cấu tạo động cơ bước đều đóng một vai trò cụ thể, và sự tương tác giữa chúng tạo nên chuyển động “bước” đặc trưng.
Stator – Phần đứng yên và tạo từ trường
Stator là phần vỏ cố định của động cơ, và là nơi diễn ra phần lớn “phép thuật”.
- Cuộn dây (Winding): Bên trong stator có các cuộn dây đồng được quấn xung quanh các lõi sắt non tạo thành các cực từ (poles). Khi dòng điện chạy qua, các cuộn dây này sẽ trở thành các nam châm điện.
- Số lượng cuộn dây và pha: Stepper Motor thường có 2 hoặc 4 cuộn dây, được tổ chức thành các “pha” (ví dụ: 2 pha, 4 pha). Cách thức các cuộn dây này được bố trí và đấu nối (kiểu Unipolar hay Bipolar) quyết định trực tiếp đến cách thức điều khiển và hiệu suất của động cơ.
Rotor – Phần quay và sinh ra chuyển động
Rotor là phần lõi quay bên trong, được gắn trực tiếp với trục động cơ. Có hai loại rotor chính:
- Rotor Nam châm vĩnh cửu (Permanent Magnet Rotor): Rotor được làm từ một nam châm vĩnh cửu có nhiều cực. Loại này tạo ra mô-men xoắn tốt và có điểm dừng cố định.
- Rotor lõi sắt từ (Variable Reluctance Rotor): Rotor được làm từ vật liệu sắt từ có răng cưa và không có nam châm vĩnh cửu. Nó hoạt động dựa trên nguyên lý cực tiểu hóa từ trở, thường cho tốc độ cao hơn nhưng mô-men xoắn thấp hơn.
Các răng cưa (teeth) trên rotor và stator được gia công chính xác để khớp với nhau, và số lượng răng này là yếu tố then chốt xác định độ phân giải (góc bước) của động cơ.
Bộ điều khiển (Driver) – Trái tim của hệ thống
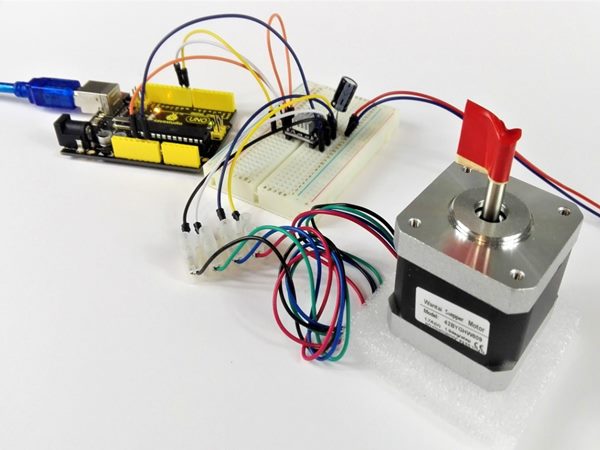
Driver động cơ bước là bộ não không thể thiếu. Một mình động cơ sẽ không thể hoạt động. Mối liên hệ giữa Driver và Stepper Motor là: Driver nhận tín hiệu xung (pulse) và hướng (direction) từ bộ điều khiển trung tâm (như Arduino, PLC), sau đó biến đổi chúng thành dòng điện có công suất đủ lớn để cung cấp theo trình tự chính xác cho các cuộn dây stator, từ đó tạo ra từ trường quay để kéo rotor.
Xem nhanh: Servo Motor dùng để làm gì bạn đã biết chưa? Công dụng chính của loại động cơ này được sử dụng trong công nghiệp là gì?
3. Giải mã Stepper Motor hoạt động như thế nào
Đây là phần cốt lõi, nơi chúng ta ghép tất cả các bộ phận lại với nhau để xem Stepper Motor hoạt động như thế nào một cách cụ thể. Toàn bộ quá trình là một vũ điệu được sắp đặt tỉ mỉ giữa từ trường và các xung điện.
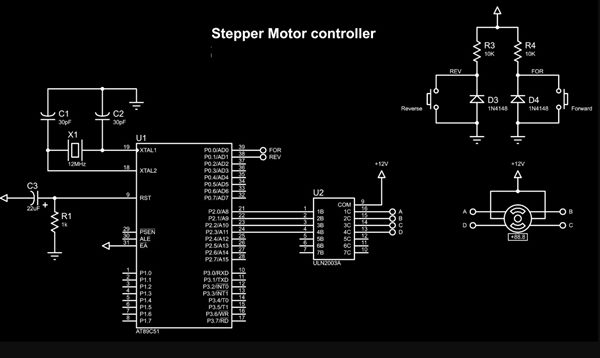
Nguyên lý hoạt động động cơ bước dựa trên một khái niệm đơn giản nhưng cực kỳ hiệu quả: lần lượt kích hoạt các cuộn dây để “lôi kéo” rotor quay theo từng bước.
Khái niệm cơ bản về ” Góc Bước ” (Step Angle)
Góc bước động cơ bước là góc quay tối thiểu mà trục động cơ thực hiện khi nhận một xung điện. Nó được tính bằng công thức: Góc bước = 360° / (Số răng rotor * Số pha). Ví dụ, một động cơ lai (Hybrid) phổ biến có 50 răng rotor và 2 pha sẽ có góc bước = 360° / (50 * 2) = 3.6°. Ý nghĩa của góc bước là: góc bước càng nhỏ, độ chính xác và độ mịn của chuyển động càng cao.
Nguyên tắc Hoạt động bằng xung (Pulsed Excitation)
Quá trình Stepper Motor hoạt động như thế nào có thể được mô tả đơn giản như sau:
- Driver cấp xung điện cho cuộn dây Pha A, biến nó thành một nam châm điện.
- Các răng nam châm trên rotor bị hút về phía các cực từ của Pha A, khiến rotor quay và “khóa” vào vị trí này. Đây là Bước 1.
- Driver ngắt điện khỏi Pha A và cấp điện cho Pha B. Từ trường của stator dịch chuyển.
- Rotor lại bị hút về phía các cực từ của Pha B, quay thêm một bước nữa. Đây là Bước 2.
Quá trình này lặp lại liên tục, tạo ra chuyển động quay. Tốc độ quay tỷ lệ thuận với tần số xung.
Ba chế độ kích từ quyết định độ chính xác vị trí
Để cải thiện độ mịn và độ phân giải, Stepper Motor có thể hoạt động ở ba chế độ chính:
Chế độ Full-Step (Bước Đủ)
- Cơ chế hoạt động: Kích hoạt một cuộn dây tại một thời điểm (Wave Drive) hoặc hai cuộn dây cùng lúc (Full Step). Mỗi xung tương ứng với một góc bước đầy đủ.
- Ưu điểm: Mô-men giữ (holding torque) cao nhất, dễ điều khiển.
- Nhược điểm: Độ phân giải thấp, rung động và tiếng ồn lớn.
Chế độ Half-Step (Nửa Bước)
- Cơ chế: Xen kẽ giữa việc kích hoạt một cuộn dây và hai cuộn dây cùng lúc.
- Ưu điểm: Tăng gấp đôi số bước trên mỗi vòng quay (giảm một nửa góc bước), giảm rung động đáng kể so với Full-Step.
- Nhược điểm: Mô-men xoắn không đồng đều giữa các bước.
Chế độ Microstep (Vi Bước)
- Cơ chế: Đây là kỹ thuật tiên tiến nhất. Driver động cơ bước điều khiển dòng điện chạy qua các cuộn dây dưới dạng sóng Sin và Cos, cho phép định vị rotor ở các vị trí trung gian giữa các bước cơ học.
- Ưu điểm: Độ phân giải cực cao (có thể lên tới 1/256 của một bước đầy đủ), chuyển động cực kỳ mượt mà, giảm thiểu tối đa tiếng ồn và hiện tượng cộng hưởng.
- Nhược điểm: Mô-men xoắn giảm nhẹ so với chế độ Full-Step.
4. Danh sách phân loại Stepper Motor phổ biến hiện nay
Không phải tất cả các loại động cơ bước đều giống nhau do đó bạn cần hiểu rõ stepper motor hoạt động như thế nào. Điều này có thể dựa trên cấu tạo động cơ bước của rotor, chúng được chia thành ba loại chính, mỗi loại phù hợp với một phạm vi ứng dụng riêng. Việc hiểu rõ các loại động cơ bước giúp bạn đưa ra lựa chọn phù hợp nhất cho nhu cầu cụ thể.
Động cơ bước nam châm vĩnh cửu (PM Stepper)
- Mô tả cấu tạo: Rotor của loại này là một nam châm vĩnh cửu được từ hóa với nhiều cực.
- Đặc tính: Có góc bước tương đối lớn (thường 7.5° hoặc 15°), cho mô-men xoắn trung bình. Chúng thường có giá thành rẻ và phù hợp cho các ứng dụng đơn giản, tốc độ thấp.
Động cơ bước từ trở biến Thiên (VR Stepper)
- Mô tả cấu tạo: Rotor được làm từ vật liệu sắt non có răng cưa và không có nam châm vĩnh cửu.
- Đặc tính: Loại này có tốc độ cao, chi phí chế tạo thấp, nhưng mô-men xoắn thấp và độ phân giải không cao. Hiện nay chúng ít phổ biến hơn.
Động cơ bước lai (HB Stepper) – Loại phổ biến nhất
- Mô tả cấu tạo: Đây là sự kết hợp tinh túy của cả hai loại trên. Rotor của nó vừa là một nam châm vĩnh cửu, vừa có cấu trúc răng cưa tinh vi như loại VR.
- Đặc tính: Hybrid Stepper mang lại góc bước rất nhỏ (thường 1.8° hoặc 0.9°), mô-men xoắn cao và hiệu suất vượt trội. Đây là loại được sử dụng rộng rãi nhất trong hầu hết các ứng dụng công nghiệp và DIY hiện nay, từ máy in 3D đến máy CNC.
5. Vai trò quyết định của Driver trong hệ thống Stepper
Nếu động cơ là cơ bắp, thì driver động cơ bước chính là bộ não. Một động cơ tốt sẽ không thể phát huy tối đa tiềm năng nếu không có một driver phù hợp và chất lượng. Driver động cơ bước là cầu nối quan trọng, biến các tín hiệu logic yếu ớt thành năng lượng mạnh mẽ và thông minh để điều khiển động cơ.
Chức năng cốt lõi của Driver
- Giao tiếp: Nhận lệnh xung và hướng từ vi điều khiển.
- Biến đổi năng lượng: Chuyển đổi tín hiệu logic thành dòng điện có công suất đủ lớn để cấp cho các cuộn dây của động cơ.
- Kiểm soát dòng điện (Current Control): Điều chỉnh chính xác dòng điện chạy qua cuộn dây, điều này ảnh hưởng trực tiếp đến mô-men xoắn và hiệu suất của động cơ. Đây là chức năng then chốt để thực hiện chế độ microstep.
Phân loại và Công nghệ Driver hiện đại
- Driver L/R (Driver điện trở): Là loại driver đơn giản, sử dụng điện trở nối tiếp để hạn dòng. Phương pháp này kém hiệu quả, gây tổn hao năng lượng lớn dưới dạng nhiệt và đã dần lỗi thời.
- Driver Chopper (Driver băm xung): Là công nghệ hiện đại và phổ biến hiện nay. Nó sử dụng kỹ thuật PWM (Điều chế độ rộng xung) để điều khiển và duy trì dòng điện một cách chính xác và hiệu quả. Hầu hết các driver hiện đại hỗ trợ chế độ microstep đều thuộc loại này.
Lựa chọn Driver: Yếu tố then chốt để đạt hiệu suất tối đa
Khi lựa chọn driver động cơ bước, bạn cần quan tâm đến điện áp hoạt động, dòng điện đầu ra tối đa (phải phù hợp hoặc lớn hơn dòng định mức của động cơ), số lượng pha hỗ trợ và khả năng vi bước (microstepping).
6. Ưu điểm nhược điểm và ứng dụng của Stepper Motor thực tiễn
Sau khi đã hiểu rõ Stepper Motor hoạt động như thế nào, chúng ta cần có một cái nhìn cân bằng về ưu nhược điểm stepper Motor để đưa ra quyết định sử dụng đúng đắn.
Không có giải pháp nào là hoàn hảo, và Stepper Motor cũng vậy. Việc nắm rõ mặt mạnh và mặt yếu sẽ giúp bạn khai thác tối đa hiệu quả của nó.
Ưu điểm vượt trội của Stepper Motor
- Độ chính xác vị trí cao: Nhờ hoạt động vòng hở, nó cung cấp khả năng điều khiển vị trí tuyệt đối mà không cần hệ thống phản hồi phức tạp và đắt tiền.
- Mô-men giữ (Holding Torque) cao: Khi dừng lại, động cơ có khả năng giữ vững vị trí mà không cần phanh cơ khí, miễn là tải trọng không vượt quá mô-men giữ.
- Đơn giản, độ tin cậy và chi phí bảo trì thấp: Cấu trúc không chổi than làm cho nó bền bỉ và hầu như không cần bảo trì.
Nhược điểm và hạn chế
- Dễ bị “mất bước” (Stall): Đây là nhược điểm lớn nhất. Nếu tải trọng vượt quá khả năng của động cơ hoặc gia tốc quá nhanh, rotor sẽ không theo kịp từ trường quay, dẫn đến sai lệch vị trí mà hệ thống không hề hay biết.
- Hiệu suất năng lượng thấp: Nó tiêu thụ dòng điện gần như tối đa ngay cả khi đứng yên để giữ vị trí, dẫn đến lãng phí năng lượng và sinh nhiệt lớn.
- Mô-men xoắn giảm mạnh ở tốc độ cao: Đường cong mô-men xoắn của Stepper Motor suy giảm nhanh chóng khi tốc độ tăng, khiến nó không phù hợp cho các ứng dụng tốc độ rất cao.
Các lĩnh vực ứng dụng quan trọng
Hiểu được Stepper Motor hoạt động như thế nào giúp chúng ta dễ dàng thấy được ứng dụng động cơ bước trong đời sống:
- Máy in 3D & Máy cắt Laser: Điều khiển chính xác đầu in và tia laser theo các trục X, Y, Z.
- Máy CNC: Di chuyển bàn máy và trục dao trong các máy phay, tiện cỡ nhỏ và vừa.
- Robot và cơ cấu định vị: Sử dụng trong các cánh tay robot, hệ thống pick-and-place.
- Thiết bị văn phòng: Có trong máy in, máy scan, ổ đĩa quang để điều khiển chuyển động của giấy và đầu đọc.
7. FAQ – Các câu hỏi thường gặp về động cơ Stepper Motor
Câu hỏi 1: Stepper Motor có cần cảm biến phản hồi (encoder) không?
Về nguyên tắc, Stepper Motor hoạt động vòng hở nên không cần encoder. Tuy nhiên, trong các ứng dụng quan trọng không cho phép bất kỳ sai sót nào về vị trí, encoder có thể được lắp thêm để tạo thành hệ thống vòng kín (Closed-Loop Stepper), giúp phát hiện và bù lại bước bị mất.
Câu hỏi 2: Sự khác biệt chính giữa Stepper và Servo Motor là gì?
Điểm khác biệt lớn nhất nằm ở cơ chế điều khiển. Stepper Motor hoạt động vòng hở, chính xác ở tốc độ thấp/trung bình và có giá thành rẻ. Servo Motor hoạt động vòng kín (luôn có encoder), cho độ chính xác và mô-men xoắn cao ở mọi dải tốc độ, nhưng chi phí đắt hơn đáng kể.
Câu hỏi 3: Hiện tượng “mất bước” (Missing Steps/Stall) là gì và làm sao để khắc phục?
Mất bước xảy ra khi tải trọng hoặc lực quán tính vượt quá mô-men xoắn mà động cơ có thể tạo ra tại thời điểm đó, khiến rotor không quay theo đúng số xung lệnh. Để khắc phục, bạn có thể: giảm tốc độ hoặc gia tốc, tăng dòng điện cấp cho động cơ thông qua driver, chọn động cơ có mô-men xoắn lớn hơn, hoặc sử dụng hệ thống vòng kín.
Câu hỏi 4: Tôi nên chọn loại Stepper Motor 4 dây hay 6/8 dây?
Sự lựa chọn phụ thuộc vào driver và yêu cầu về mô-men xoắn:
Stepper 4 dây (Bipolar): Cho mô-men xoắn cao nhất trên cùng kích thước, nhưng yêu cầu driver phức tạp (cầu H) để đảo chiều dòng điện.
Stepper 6/8 dây (Unipolar/Universal): Có thể được đấu nối để chạy ở chế độ Unipolar (dễ điều khiển hơn, mô-men thấp hơn) hoặc Bipolar. Chúng linh hoạt hơn nhưng thường không đạt được mô-men xoắn tối đa như loại 4 dây.
Tóm lại, hành trình tìm hiểu Stepper Motor hoạt động như thế nào đã cho chúng ta thấy được vẻ đẹp của một cỗ máy được thiết kế cho sự chính xác. Từ cấu tạo động cơ bước đơn giản nhưng tinh tế với stator, rotor và driver, đến nguyên lý hoạt động dựa trên các xung điện và từ trường, cùng với những cải tiến không ngừng như chế độ microstep, tất cả đều hướng đến mục tiêu kiểm soát chuyển động một cách hoàn hảo.
Mặc dù có những ưu nhược điểm stepper Motor cần cân nhắc, nhưng với những ứng dụng động cơ bước rộng rãi trong công nghiệp và đời sống, có thể khẳng định Stepper Motor là một trong những lựa chọn tối ưu và kinh tế nhất cho các ứng dụng yêu cầu độ chính xác cao ở tốc độ trung bình.

